Articoli | 3 Settembre 2025
Tecnologie robotiche no-man entry: parliamo della UNI/PdR 177
Un documento fondamentale, sviluppato su proposta di IATT e UNINDUSTRIA, che descrive soluzioni innovative per la rimozione di materiali e le bonifiche in spazi confinati e ATEX.
La parola a:
Edoardo Marangoni (Gerotto Federico srl)
Project Leader UNI/PdR 177
La UNI/PdR 177:2025 “Manutenzione e aspirazione materiali a basso impatto ambientale in spazi confinati e a rischio esplosione – Tecnologie robotiche no-man entry”, pubblicata lo scorso 5 agosto, fa luce sull’applicazione di una serie di tecnologie comandate da remoto per lavori di manutenzione in spazi confinati o zone a rischio esplosione.
Si tratta di macchinari con applicazioni diverse che hanno l’obiettivo comune di aumentare la sicurezza dei cantieri eliminando le persone da luoghi ad alto rischio per la salute e per la loro incolumità fisica.
Le operazioni di manutenzione, programmate o d’emergenza, sono fondamentali per la sicurezza e la produttività degli impianti industriali, delle infrastrutture e dei sottoservizi. I guasti possono generare fermi macchina ma anche danni e rischi sia per gli impianti stessi sia per il territorio ed eventuali costruzioni limitrofe. Storicamente le attività di aspirazione e bonifica erano attività manuali, gravate da rischi elevati e aggravate da atmosfere potenzialmente esplosive. Per ridurre l’esposizione, dalla metà degli anni 2000 si sono diffusi i veicoli telecomandati (ROV), noti come “no-man entry robots”.
La UNI/PdR 177, sviluppata su proposta di IATT (Italian Association for Trenchless Technology) e UNINDUSTRIA (Unione degli Industriali e delle Imprese di Roma, Frosinone, Latina, Rieti e Viterbo), è un documento innovativo proprio perché va a regolamentare un settore ad alto tasso di innovazione che, tuttavia, soffre la mancanza di una tassonomia chiara e condivisa da parte di produttori, utilizzatori finali e operatori.
La prassi è il primo documento che descrive in modo approfondito queste tecnologie e ha l’obiettivo di diventare uno strumento di consultazione per progettisti, enti di gestione, società multiutility, proprietari di impianti, operatori, contractors, responsabili manutenzione, industrial cleaning manager, procurement manager, sicurezza e HSE.
Gli ambiti industriali in cui trovano applicazione queste soluzioni variano dall’oil&gas – per esempio per la pulizia di cisterne fuori terra delle raffinerie – al farmaceutico; dal chimico al nucleare; dal civile all’edilizia – per esempio per la rimozione di macerie – passando per gli impianti di trattamento acqua e gli impianti biogas.
Robot no-man entry: definizione e le nove tipologie
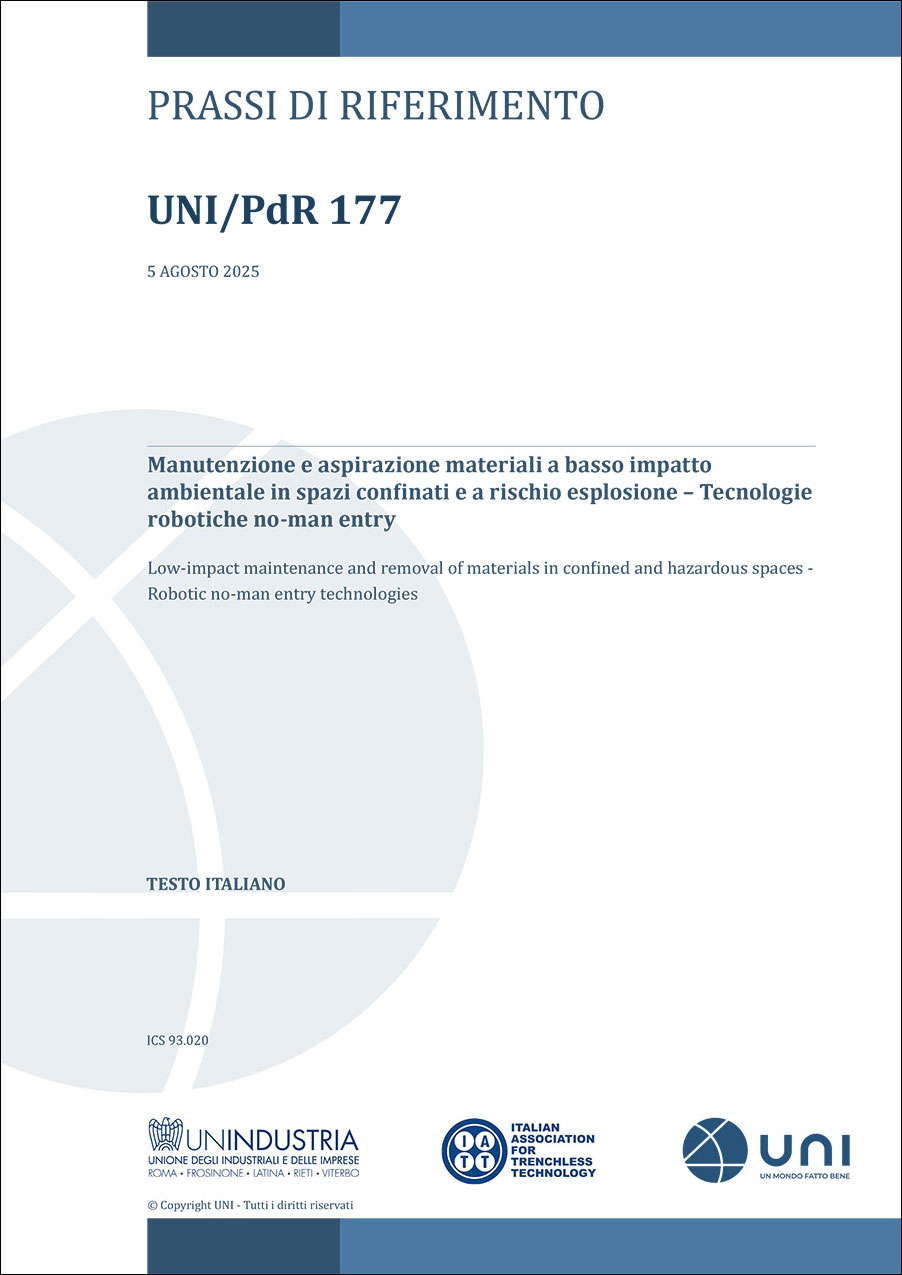 La UNI/PdR 177 propone, in primo luogo, una definizione e una successiva categorizzazione dei macchinari oggetto del documento. Si tratta infatti di minirobot o Remotely Operated Vehicle (ROV) cioè di macchine robotizzate e controllabili da remoto che – unite a unità di aspirazione esterna (autospurghi o escavatori a risucchio) o dotate di pompe montate a bordo o pompe esterne (pompe volumetriche, a lobi, da dragaggio, ecc.) – permettono di aspirare, pompare o trasportare i materiali e detriti depositati all’interno di spazi confinati, vasche e condotte, anche in ambienti con atmosfere a rischio di esplosione (ATEX). Dotati solitamente di cingoli o di ruote gommate, si possono distinguere diverse tipologie di robot, diversificate per l’ambito di applicazione.
La prassi descrive nove tipologie di robot:
- per aspirazione,
- per zone ATEX/IECEX,
- con pompa a bordo,
- per scavo,
- per movimentazione materiale,
- subacquei,
- per videoispezioni,
- per fresatura e lavorazione superfici,
- per pulizia di superfici.
Inoltre, la prassi individua una serie di elementi chiave che possono aiutare a individuare la tipologia corretta di robot per gli obiettivi da raggiungere: il capitolo 6, infatti, è dedicato ad approfondire le componenti tecniche (alimentazione del robot, caratteristiche fisico-meccaniche del sottocarro, distanza e profondità di aspirazione, tipologia del materiale da aspirare, temperature ambientali di utilizzo ecc.).
Questi elementi sono fondamentali come strumento di consultazione in fase di capitolato di gara o procurement ma anche per i contractor che possono basarsi su un documento tecnico che va a integrare i manuali d’uso dei produttori.
Principali attività e lavorazioni
Ridurre i rischi per gli operatori è un tema trasversale a diversi settori industriali e che interseca molteplici attività. Per questo l’uso di tecnologie robotiche no-man entry trova applicazioni in contesti operativi molto diversi fra loro. In sintesi, questi macchinari sono usati per la rimozione di morchie all’interno di cisterne nelle raffinerie o impianti chimici (tank cleaning), per la movimentazione di materiale solido (ad esempio terreni contaminati al di sotto di pipelines o nastri trasportatori), attività di videoispezione di condotte fognarie e acquedottistiche, attività di fresatura con cutter teleguidato, operazioni di demolizione e idrodemolizione, attività con acqua in alta pressione (tagli a freddo, pulizia di superfici con getti d’acqua, rimozione di calcificazioni di materiale, ecc.), pulizia di depositi di acqua all’interno di vasche antincendio, bonifiche all’interno di forni ad alta temperatura e, infine, pulizia di condotte tramite Pig e rimozione di apparati radicali cresciuti all’interno di condotte acque bianche.
Le tecnologie robotiche sul campo
Una parte consistente della Prassi di Riferimento è dedicata alle analisi preliminari e alle tipologie di allestimento del cantiere. Proprio per la peculiare trasversalità dei robot, è necessario svolgere un’attenta analisi sia del contesto operativo per valutare tutti gli aspetti logistici di movimentazione e uso del robot (per esempio dimensioni dei passi d’uomo o presenza di ostacoli) sia un’analisi approfondita delle caratteristiche fisico-chimiche dei materiali da rimuovere per valutarne la consistenza, l’eventuale corrosività e programmare la corretta gestione della filiera per lo smaltimento del rifiuto.
Questa fase preliminare può essere implementata sia attraverso la consultazione di documentazione tecnica (planimetrie, DVR, ecc.) sia attraverso sopralluoghi per valutare elementi di rischio per la buona riuscita del cantiere.
Infine, la prassi articola in modo dettagliato le varie tipologie di allestimento di cantiere. Il robot no-man entry, infatti, è l’elemento centrale di un ecosistema più grande che prevede un’unità di controllo da remoto (montata su carrelli mobili o alloggiata all’interno di container) e un’unità di potenza che permette di alimentare tutto il sistema (con motori diesel o elettrici).
Un ultimo elemento è la scelta della tipologia di aspirazione. In base alle esigenze emerse nella fase di indagini preliminari, è possibile scegliere di usare un vacuum truck (escavatore a risucchio o autospurgo industriale) e in questo caso il robot funge da periferica del truck; oppure è possibile optare per una soluzione con una pompa – installabile direttamente sul robot o posta a distanza dal robot – nel caso il materiale abbia adeguate caratteristiche per essere pompabile.
Sicurezza e sostenibilità
Il tema della sicurezza ha avuto un grande slancio – soprattutto in Italia – negli anni 2000. È del 2008, infatti, il Decreto Unico sulla Salute e Sicurezza del lavoro (D.Lgs 81/2008), mentre le direttive ATEX dedicate agli ambienti a rischio esplosione sono del 1999 (ATEX 1999/92/CE) e del 2014 (ATEX 2014/34/UE).
Questa sensibilità normativa ha spinto l’innovazione tecnologica a sviluppare soluzioni sempre più avanzate che sono state compendiate nella UNI/PdR 177:2025.
La sicurezza è direttamente collegata alla sostenibilità di queste tecnologie: l’attenzione alla salute e alla riduzione degli infortuni, anche mortali, è fra gli indicatori chiave presenti all’interno delle rendicontazioni ESG obbligatori per i grandi player pubblici e privati. Inoltre, la possibilità di usare queste tecnologie per rimuovere materiali pericolosi contribuisce a una gestione dei rifiuti più attenta all’ambiente. Questi aspetti, comuni a molte tecnologie trenchless, contribuiscono in modo significativo a migliorare gli impatti sull’ambiente, il territorio, la salute e la sicurezza dei lavoratori.
Tag articolo:
Notizie correlate
Ambiente, sostenibilità ed economia circolare
Nuove tecnologie e trasformazione digitale
Qualità e valutazione di conformità
Sicurezza
ISO Survey: il 2025 dei Sistemi di Gestione
Il rapporto annuale ISO – disponibile sulle piattaforme Obiettivo 9001 e Obiettivo 45001 – fotografa una realtà in evoluzione.
16 Ottobre 2026
Ambiente, sostenibilità ed economia circolare
Sicurezza
Corso – Lavorare in sicurezza nell’era del cambiamento climatico
Gli effetti del clima influenzano sempre più i contesti lavorativi. Scopri come la UNI ISO 45007 aiuta a riconoscere e gestire i cambiamenti con il corso online proposto da UNITRAIN del prossimo 4 novembre.
12 Ottobre 2026
Salute e benessere
Sicurezza
Giornata mondiale della salute mentale: che cosa può fare la normazione?
Dati, numeri e standard a supporto.
9 Ottobre 2026
Agroalimentare
Responsabilità sociale e inclusione
Sicurezza
Trasporti
Quattro progetti in inchiesta pubblica preliminare – 17 ottobre 2026
Sono 4 i progetti di norma sottoposti in questi giorni (fino al 17 ottobre) all’inchiesta pubblica preliminare. Gli argomenti trattati riguardano: trattori fuoristrada, sequenze nucleotidiche e del DNA nel settore agroalimentare e governance dell’outsourcing.
7 Ottobre 2026
Sicurezza
Dalla Relazione annuale Inail soddisfazione per i numeri del portale SSL
Diffondere la cultura della sicurezza e farla diventare patrimonio comune e condiviso. Anche con le norme tecniche.
7 Ottobre 2026
Meccanica e macchinari
Sicurezza
Minacce informatiche e sicurezza dei macchinari
Liberamente scaricabile dal nostro catalogo UNIstore la UNI/PdR 199, sviluppata in collaborazione con FEDERMACCHINE.
1 Ottobre 2026
Beni di consumo e materiali
Edilizia e costruzioni
Servizi e professioni
Sicurezza
Tredici progetti di norma sottoposti a inchiesta pubblica finale – 20 novembre
Misurazione delle vibrazioni, formatore di management, attività professionale di Hostess e Steward, manufatti di alluminio, viti auto formanti, servizio di prevenzione e protezione e taratura di campioni o strumenti. Attendiamo i vostri commenti entro il 20 novembre.
24 Settembre 2026
Agroalimentare
Edilizia e costruzioni
Nuove tecnologie e trasformazione digitale
Qualità e valutazione di conformità
Servizi e professioni
Sicurezza
Trasporti
Sedici progetti in inchiesta pubblica preliminare – 2 ottobre 2026
Sono 16 i progetti di norma sottoposti (fino al 2 ottobre) all’inchiesta pubblica preliminare. Gli argomenti trattati riguardano: illuminazione di locali scolastici, pest management, sistemi di monitoraggio degli infestanti, olio di arachide, reti di sicurezza, protezioni antiurto, controllo statistico di processo, analisi esplorativa dei dati, circuiti elettrici, reattori nucleari, traslitterazione dei caratteri arabi, servizi di traduzione ed emissioni di scarico gassose.
22 Settembre 2026